这个项目真正要解决什么?
结晶体人工破碎作业需要人员进入高风险区域,接触风险、粉尘/飞溅、设备运动和环境不确定性同时存在,单纯增加 PPE 并不能消除暴露。
设备要完成行走、接近、破碎、收集、输送等多个机械动作,同时操作员必须能够远程看清现场并在异常时快速停机。
因此系统本质上是“机械 + 感知 + 遥控 + 安全”的整体工程,不能只看机器人本体。
需求背景 / 解决方案 / 价值效果
需求背景
- 结晶体人工破碎作业需要人员进入高风险区域,接触风险、粉尘/飞溅、设备运动和环境不确定性同时存在,单纯增加 PPE 并不能消除暴露。
- 设备要完成行走、接近、破碎、收集、输送等多个机械动作,同时操作员必须能够远程看清现场并在异常时快速停机。
- 因此系统本质上是“机械 + 感知 + 遥控 + 安全”的整体工程,不能只看机器人本体。
解决方案
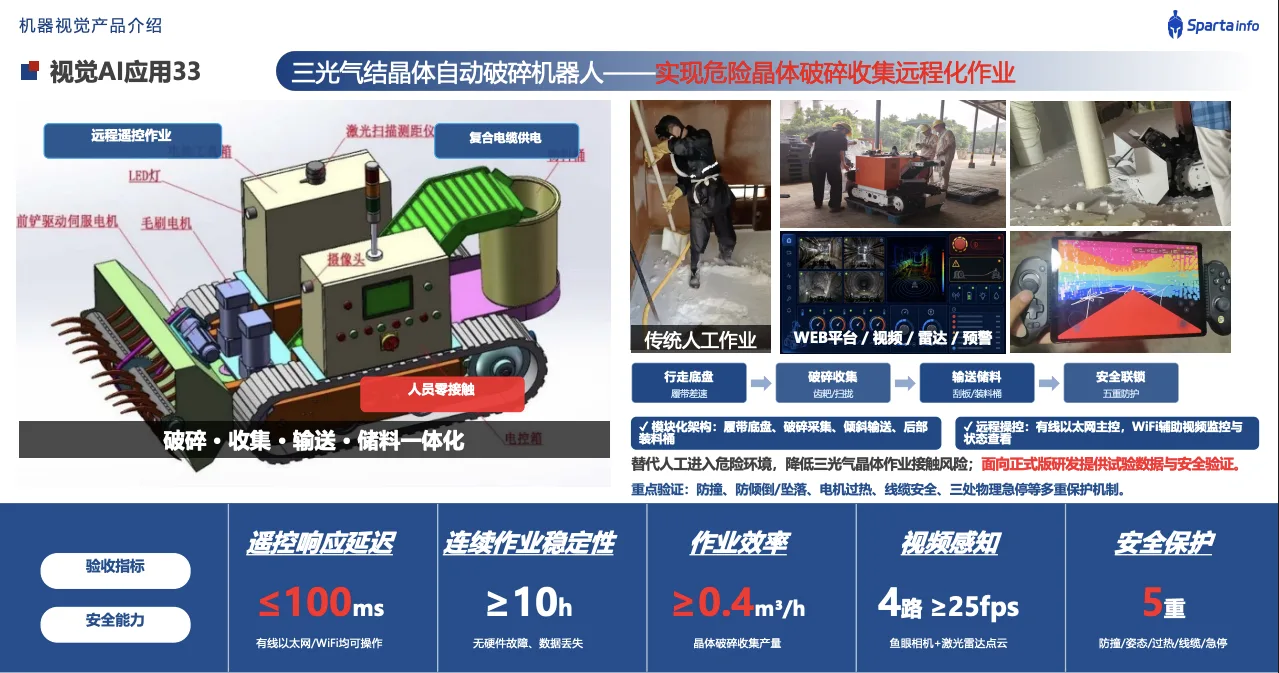
- 履带底盘负责狭窄/复杂地面移动,前端破碎机构完成刮铲/扫收,中部输送结构将结晶体送入储料区域,形成破碎—收集—输送—储料一体化。
- 鱼眼相机、激光雷达和多路视频回传构成远程感知,WEB 平台提供低延迟视频、设备状态和控制入口;有线以太网为主控链路,Wi‑Fi 用于辅助观察与维护。
- 围绕防撞、防倾倒/坠落、电机过热、线缆安全、急停等设置多重联锁。正式版上线前通过试验样机验证机械效率、视频感知和安全策略。
价值效果
- 把人员从危险环境中移出,核心价值首先是降低直接暴露和接触风险。
- 原试验指标包括远控响应 ≤100ms、连续稳定作业 ≥10h、破碎收集效率 ≥0.4m³/h、多路视频 ≥25fps。
- 试验平台先验证机械、感知和安全边界,再进入正式产品研发,降低高危设备一次性设计的工程风险。
从业务问题到可执行系统
01远程控制
02履带底盘
03多路感知
04破碎机构
05输送收集
06储料
07安全联锁
08状态审计
≤100ms遥控延迟
≥10h连续作业
≥0.4m³/h作业效率
5重安全保护
为什么这样设计
白泽的项目方法不是先决定“用哪一个模型”,而是先把现场对象、输入数据、关键决策、风险边界和最终动作画清楚,再决定哪些环节使用确定性程序、哪些环节使用视觉算法、哪些环节由大模型或 Agent 负责。这样做的目的,是让系统能够验收、追溯、维护,并能在真实业务变化时继续迭代。
当前材料明确定位为“面向正式版研发提供试验数据与安全验证”的方案,因此页面不把试验指标包装为最终量产交付指标。
AI 落地不止是算法
在白泽的交付中,算法只是其中一层。我们同时关注数据接入、现场网络、边缘计算、权限、安全、第三方系统接口、用户操作习惯、日志与审计、设备稳定性以及后续运维。对企业来说,真正有价值的不是一次模型演示,而是一套能够长期运行并持续创造结果的系统。