这个项目真正要解决什么?
压铸工序中,材料摆放和作业顺序可能依赖人工记忆。某一步漏做、顺序错误或材料位置不对,往往要到后续质量检查才被发现,返工与报废成本已经发生。
传统防错常靠传感器或固定治具,但当动作本身和多个零件状态共同决定“是否做对”时,单点传感器难以覆盖完整 SOP。
因此系统需要理解一个过程:当前处于哪一步、人员做了什么、材料在哪里、下一步是否允许继续。
需求背景 / 解决方案 / 价值效果
需求背景
- 压铸工序中,材料摆放和作业顺序可能依赖人工记忆。某一步漏做、顺序错误或材料位置不对,往往要到后续质量检查才被发现,返工与报废成本已经发生。
- 传统防错常靠传感器或固定治具,但当动作本身和多个零件状态共同决定“是否做对”时,单点传感器难以覆盖完整 SOP。
- 因此系统需要理解一个过程:当前处于哪一步、人员做了什么、材料在哪里、下一步是否允许继续。
解决方案
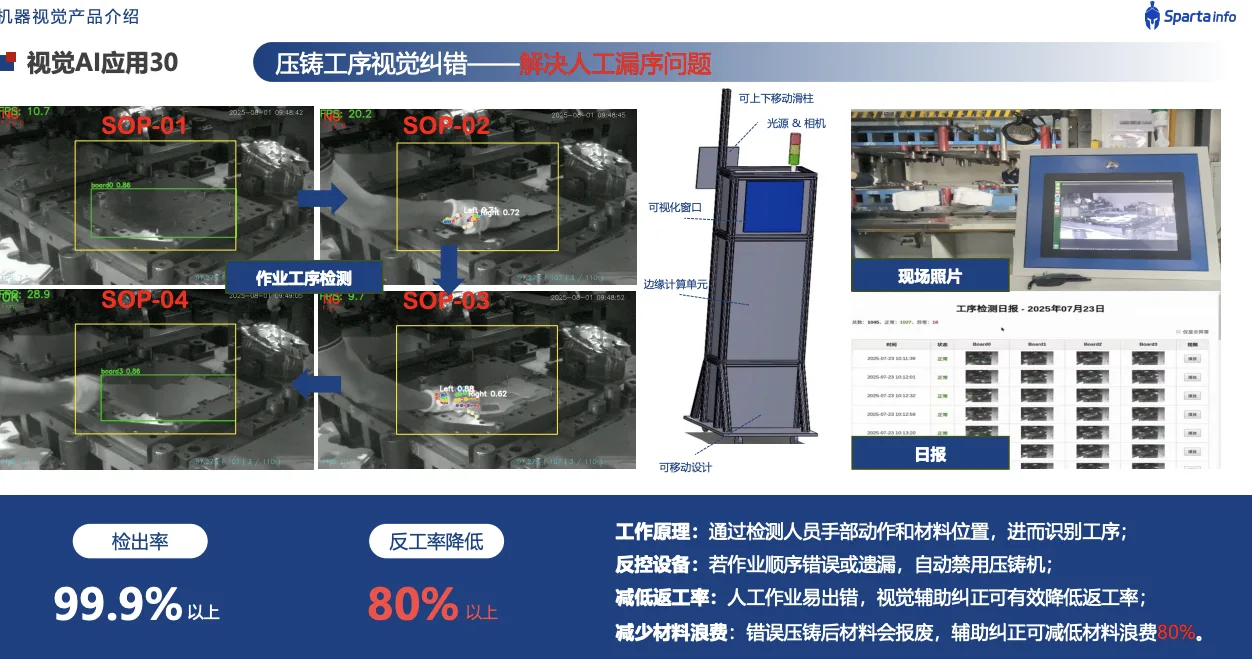
- 固定视觉相机持续识别手部/工具动作与关键材料位置,并把每个工序定义为可判定的视觉状态条件。
- 状态机按照 SOP-01 → SOP-02 → SOP-03 → SOP-04 依次推进;若发生漏序、倒序或材料条件不满足,系统不进入下一状态,并通过 IO/PLC 与压铸设备联锁。
- 每个工序保留关键帧和结果,日报自动汇总正常/异常、工位和时间,便于质量追溯和培训复盘。
价值效果
- 原项目资料给出的视觉检出率指标达到 99.9% 级,目标是将人工容易出现的顺序错误在设备动作前拦截。
- 错误压铸会造成材料报废,过程防错可以直接减少返工和浪费;项目材料给出返工率降低 80% 以上的目标/效果表述。
- 把“事后质检”前移为“过程联锁”,让视觉不仅看见缺陷,还参与生产控制。
从业务问题到可执行系统
01动作/材料识别
02工序状态机
03顺序校验
04异常判定
05IO/PLC联锁
06关键帧留存
07日报追溯
99.9%级检出率
↓80%+返工率
过程联锁控制方式
工序关键帧追溯
为什么这样设计
白泽的项目方法不是先决定“用哪一个模型”,而是先把现场对象、输入数据、关键决策、风险边界和最终动作画清楚,再决定哪些环节使用确定性程序、哪些环节使用视觉算法、哪些环节由大模型或 Agent 负责。这样做的目的,是让系统能够验收、追溯、维护,并能在真实业务变化时继续迭代。
项目通过可移动视觉设备观察工位,核心不是“动作分类”本身,而是视觉状态机与设备联锁共同完成 SOP 防错。
AI 落地不止是算法
在白泽的交付中,算法只是其中一层。我们同时关注数据接入、现场网络、边缘计算、权限、安全、第三方系统接口、用户操作习惯、日志与审计、设备稳定性以及后续运维。对企业来说,真正有价值的不是一次模型演示,而是一套能够长期运行并持续创造结果的系统。