从数据平台到企业智能运行系统:为什么 AI 必须连接业务动作
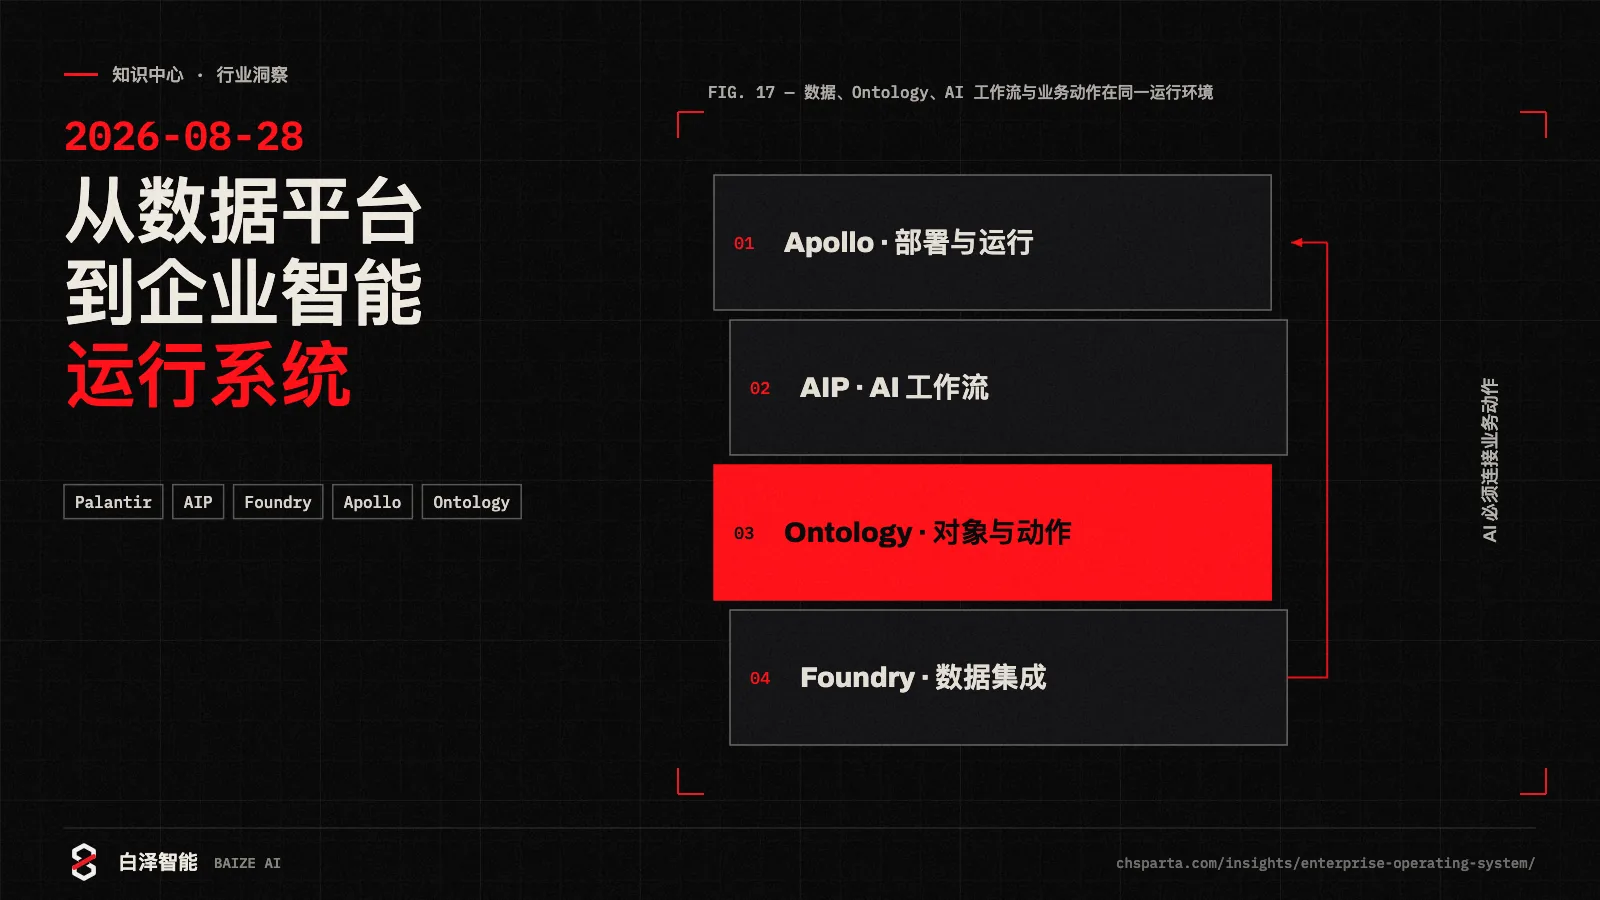
Palantir 将 AIP、Foundry 与 Apollo 组合成企业操作系统,核心不是模型更多,而是数据、Ontology、AI 工作流和实际业务动作处在同一运行环境。
阅读全文 →从AI落地方法、技术原理、案例实践到产业趋势,结合真实流程与现场约束,形成白泽自己的判断与行动建议。
Palantir 将 AIP、Foundry 与 Apollo 组合成企业操作系统,核心不是模型更多,而是数据、Ontology、AI 工作流和实际业务动作处在同一运行环境。
阅读全文 →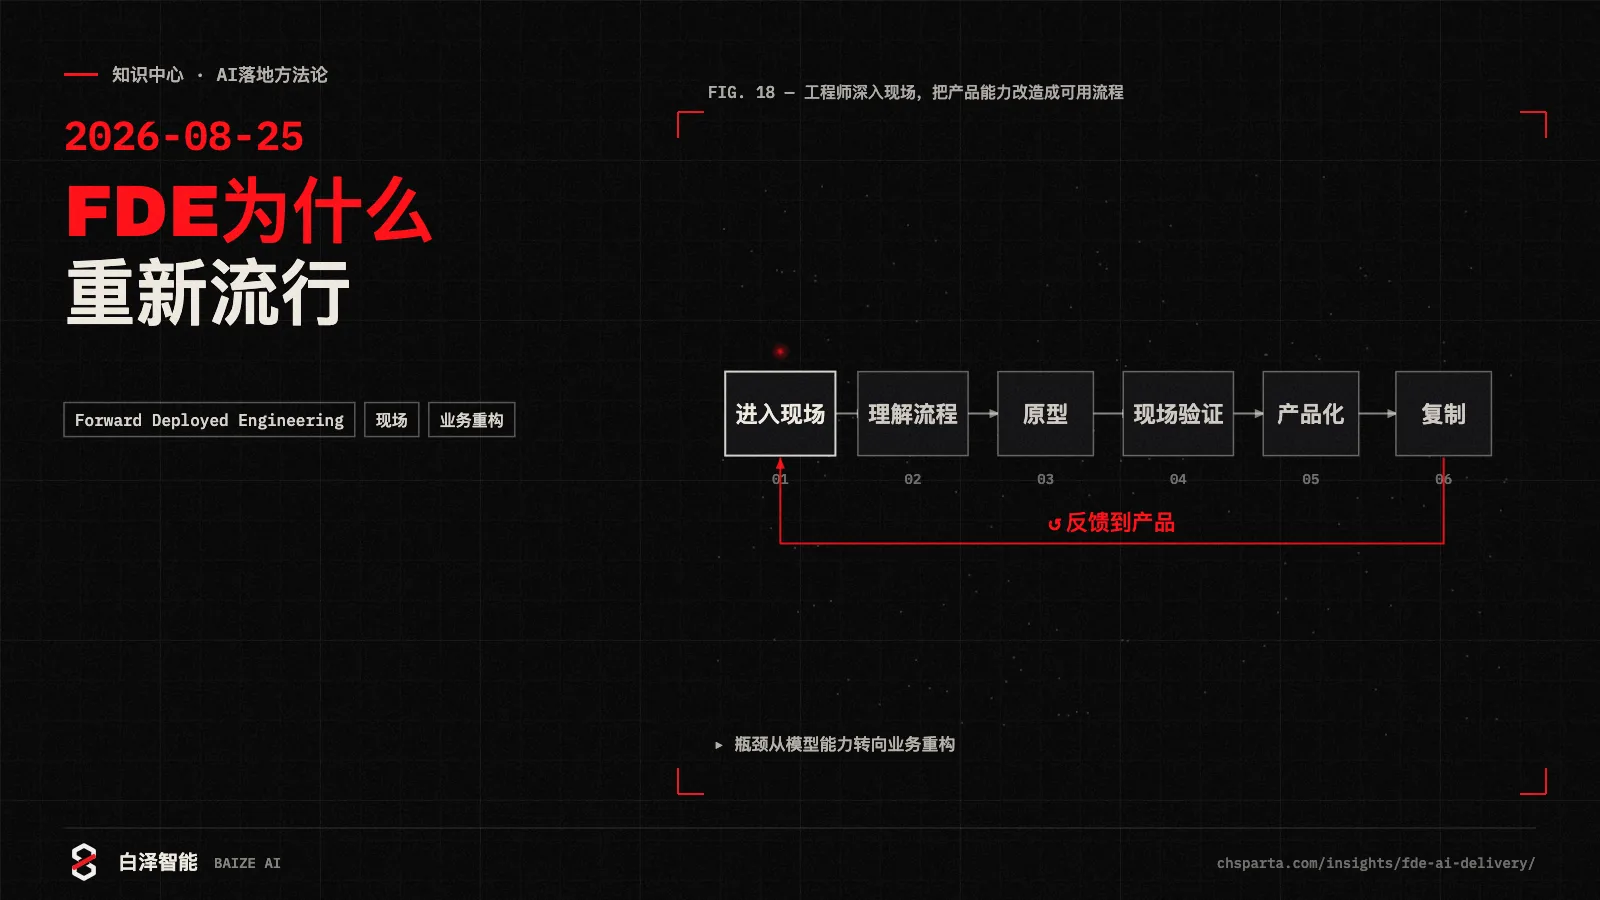
Forward Deployed Engineering 的关键是工程师深入真实业务现场,与用户一起把产品能力改造成可用流程。AI 时代,模型能力变化快,但企业数据、组织和现场约束更复杂,FDE 的价值反而更大。
阅读全文 →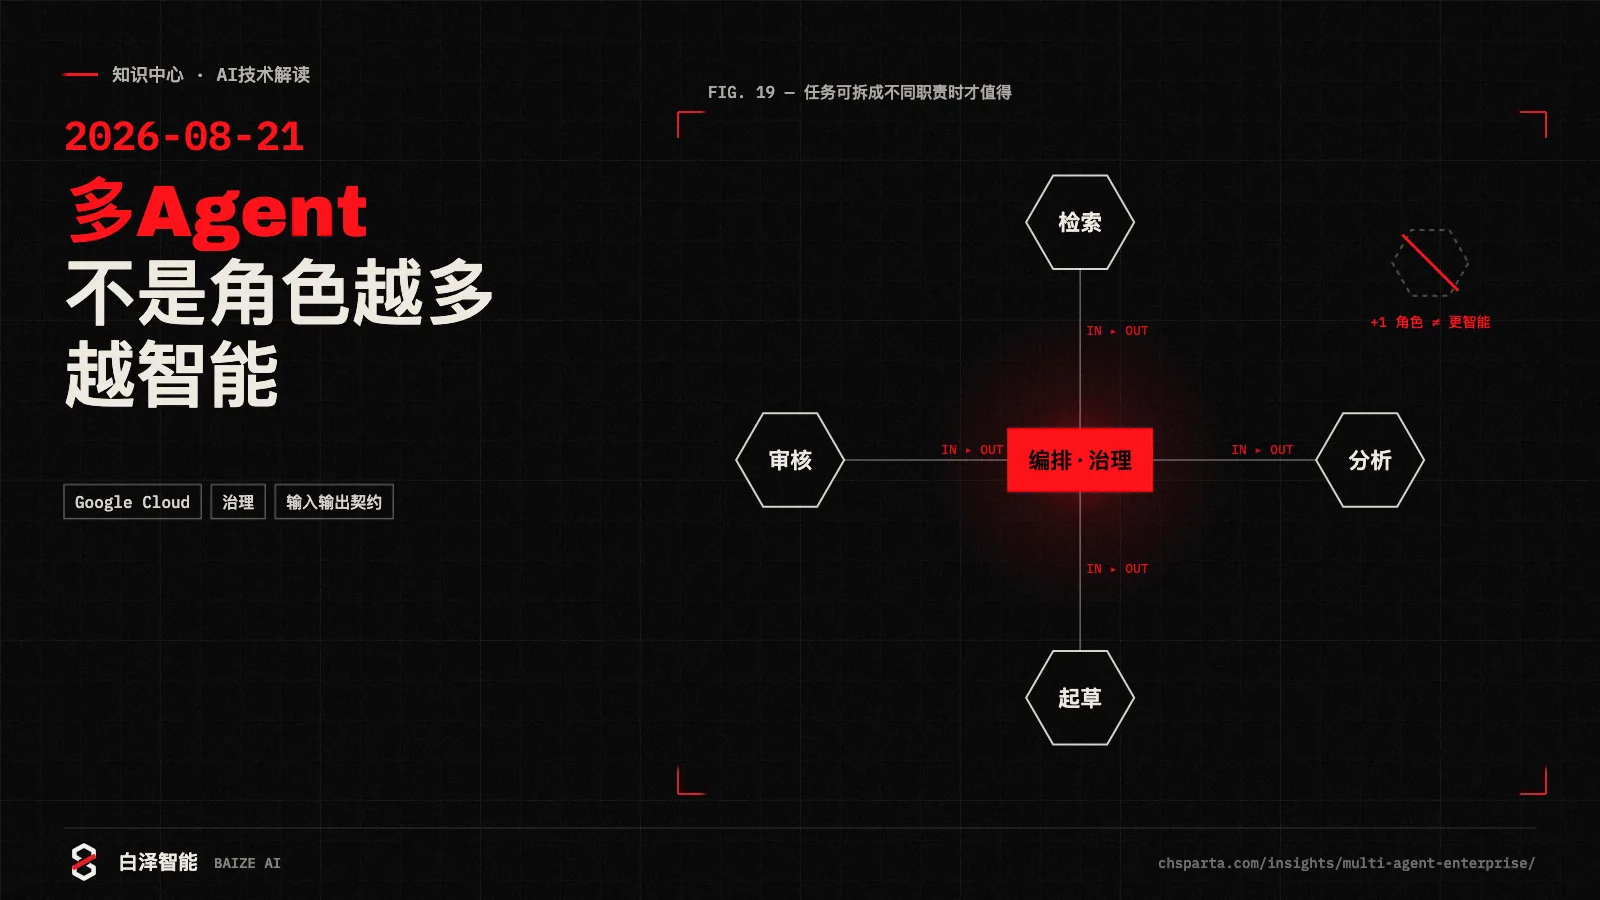
Google Cloud 的多 Agent 实践强调模型、数据、Agent 的统一部署与治理。但在业务设计层面,多 Agent 真正有价值的前提是任务可以自然拆成不同职责,并且各节点有明确输入输出。
阅读全文 →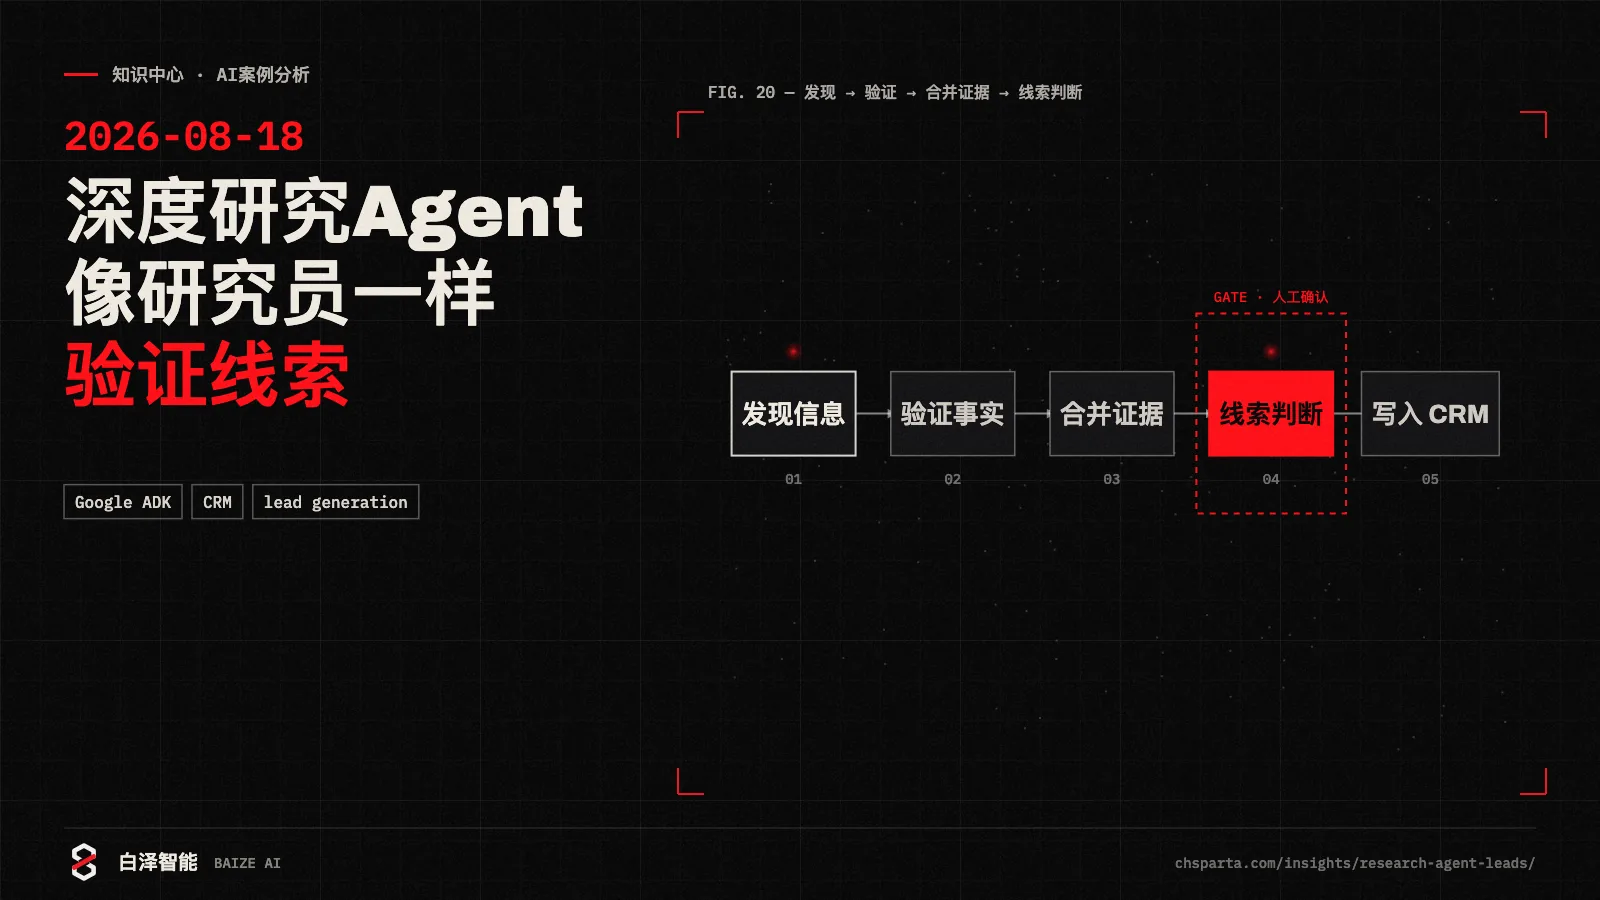
Google ADK 的 lead generation 示例把研究任务拆成层级协作:发现信息、验证事实、合并证据、形成线索判断。重点并不是更大的爬虫,而是研究过程可以保存状态、并行和反复校验。
阅读全文 →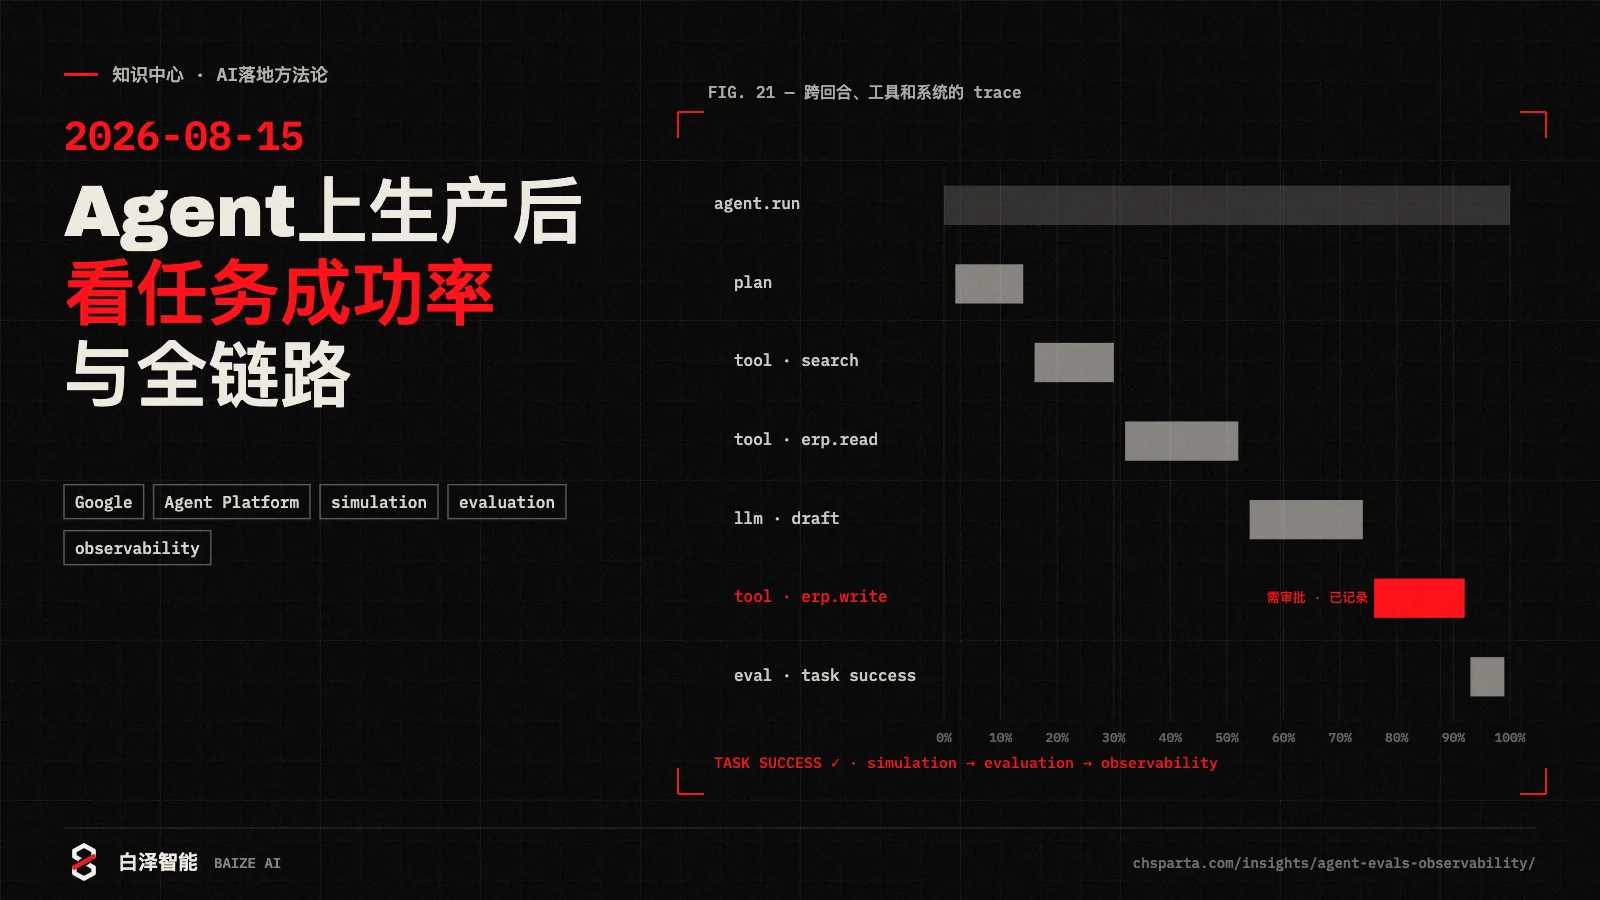
生产 Agent 会跨多个回合、工具和系统,单看最终文本评分不足以定位问题。Google 的 Agent Platform 把 simulation、evaluation、observability 放在 Agent 运营核心位置。
阅读全文 →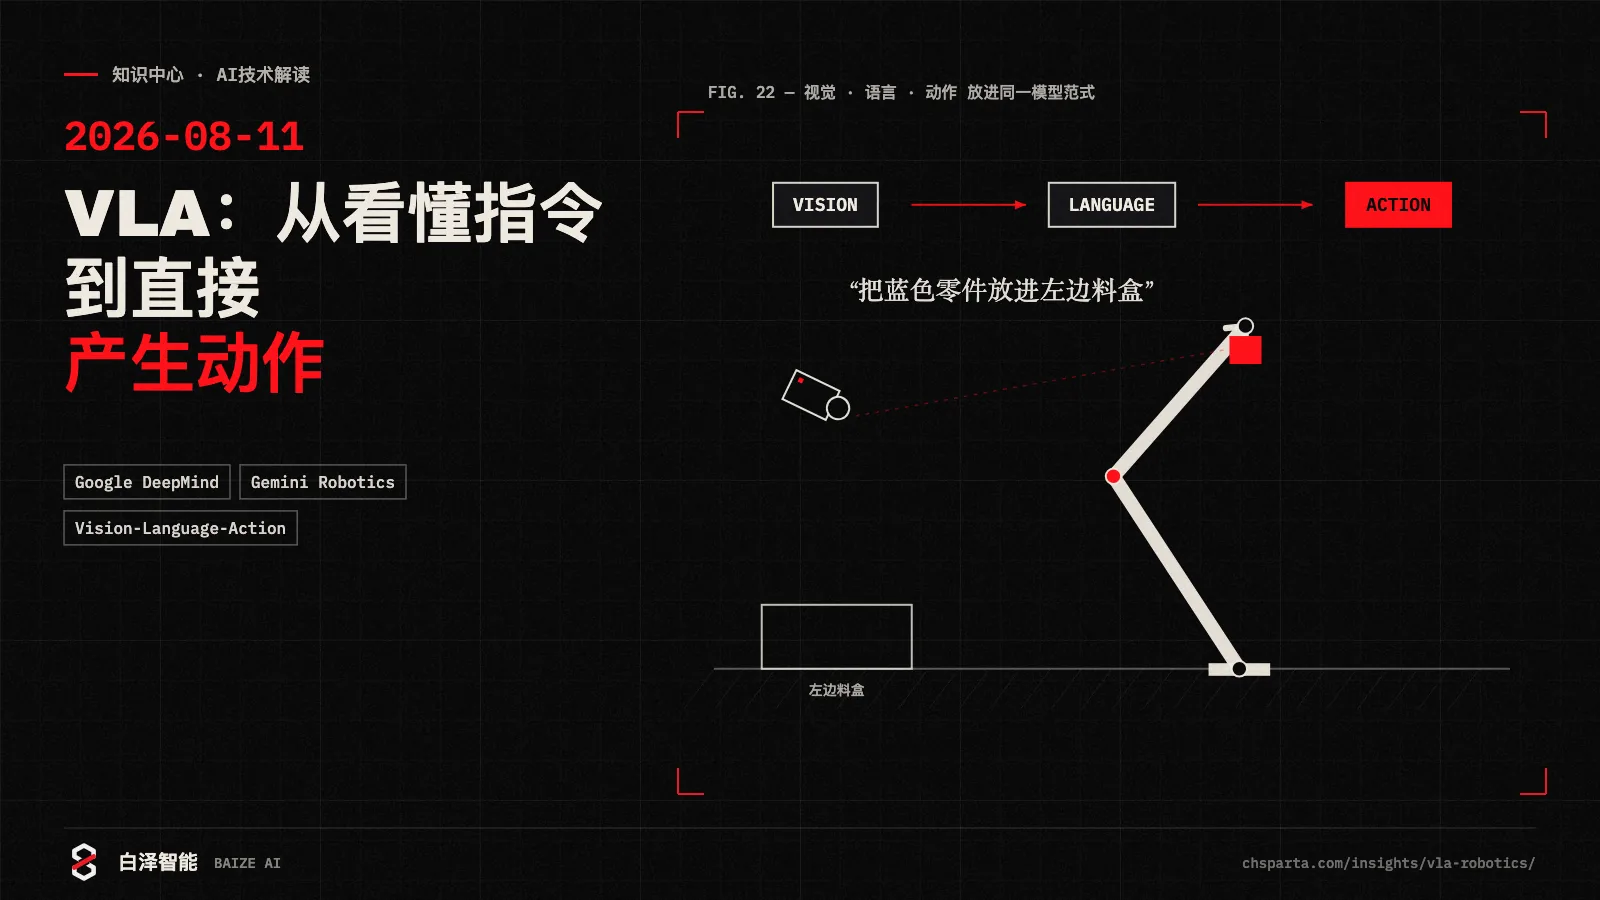
Google DeepMind 的 Gemini Robotics 将视觉、语言理解和动作输出放进同一模型范式,体现了 Vision-Language-Action(VLA)正在从研究进入更强的通用机器人能力。
阅读全文 →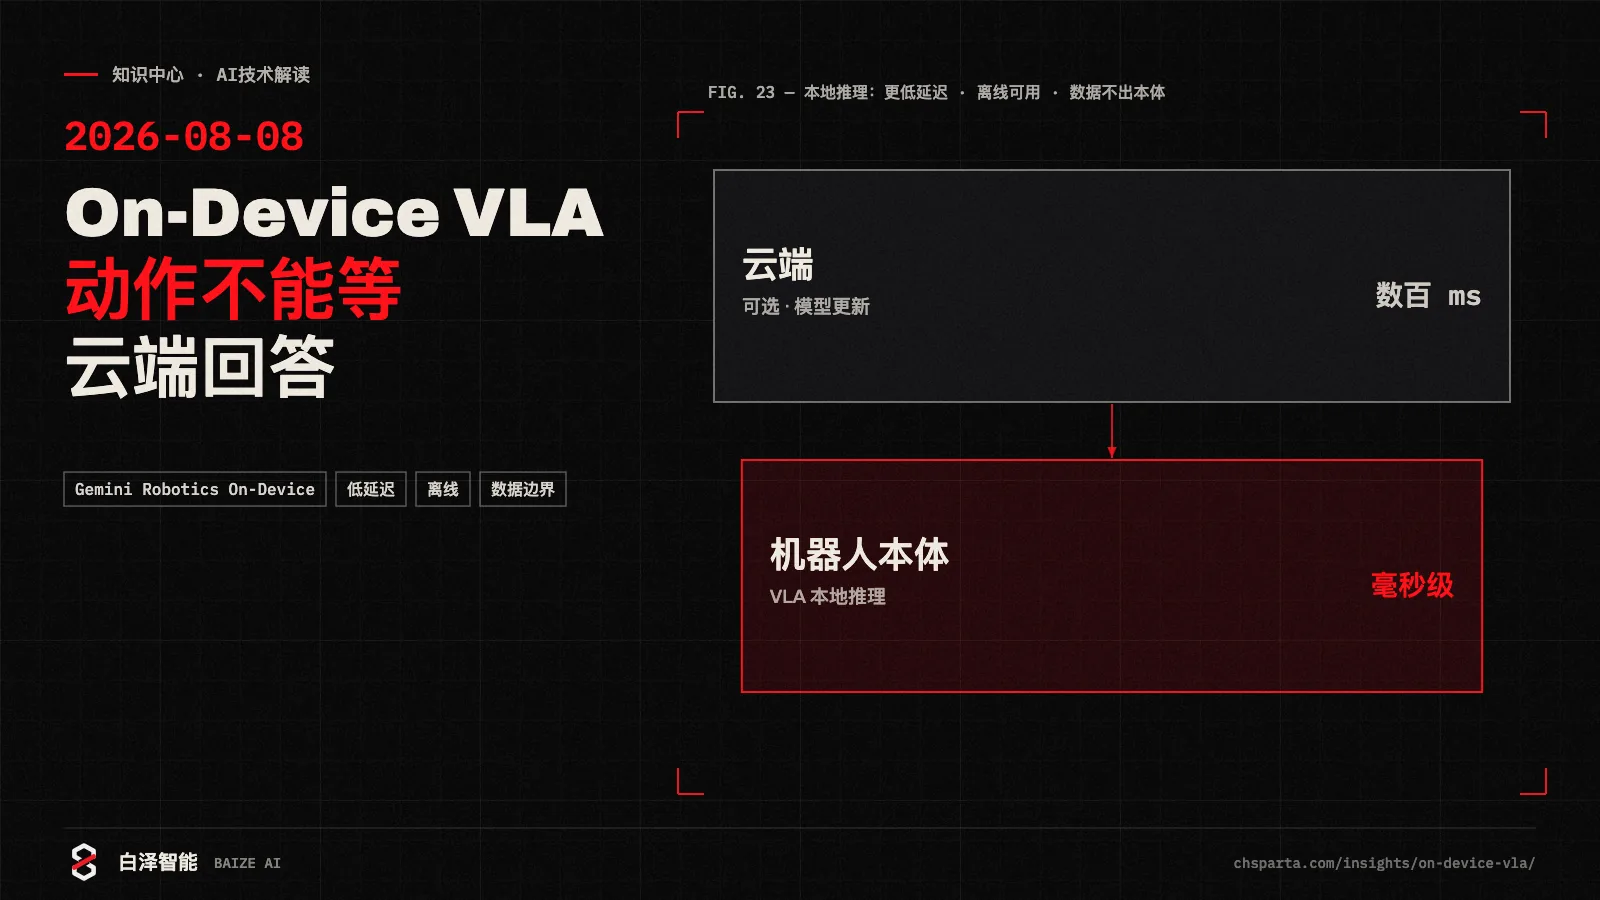
Gemini Robotics On-Device 强调在机器人本体侧运行和快速适配新硬件。对工业机器人、移动设备和叉车等场景,本地推理意味着更低延迟、更强离线能力和更清晰的数据边界。
阅读全文 →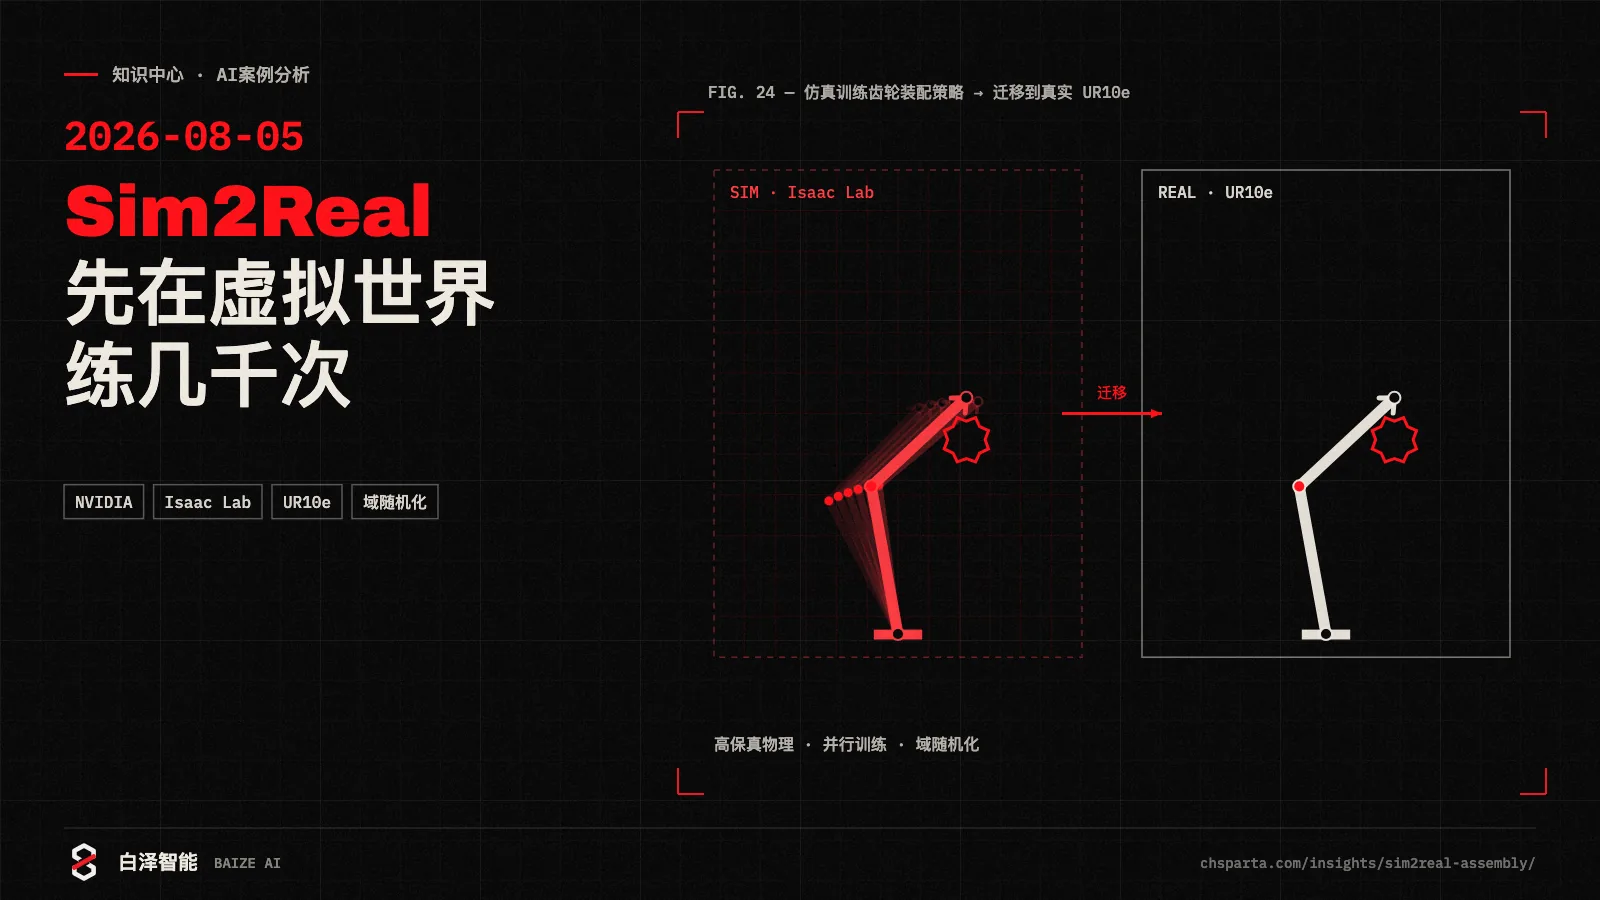
NVIDIA 展示了用 Isaac Lab 在仿真中训练齿轮装配策略,再迁移到真实 UR10e 的流程。高保真物理、并行训练和域随机化可以显著减少真实设备试错。
阅读全文 →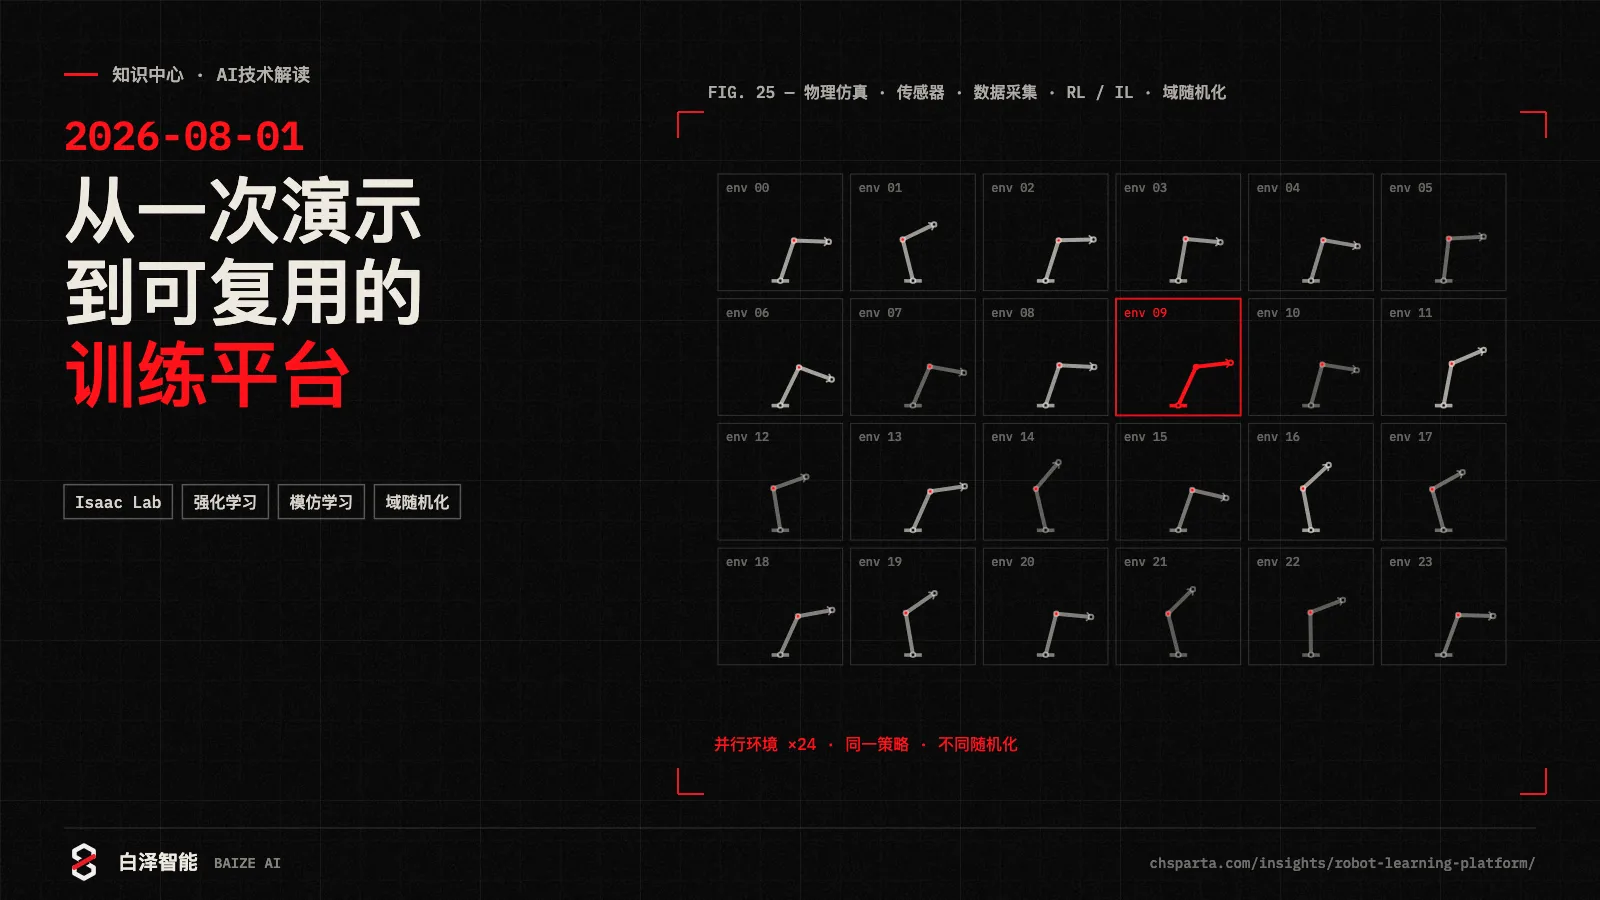
Isaac Lab 把物理仿真、传感器、数据采集、强化学习、模仿学习和域随机化统一到模块化框架中,说明具身智能落地需要的是可重复训练流水线。
阅读全文 →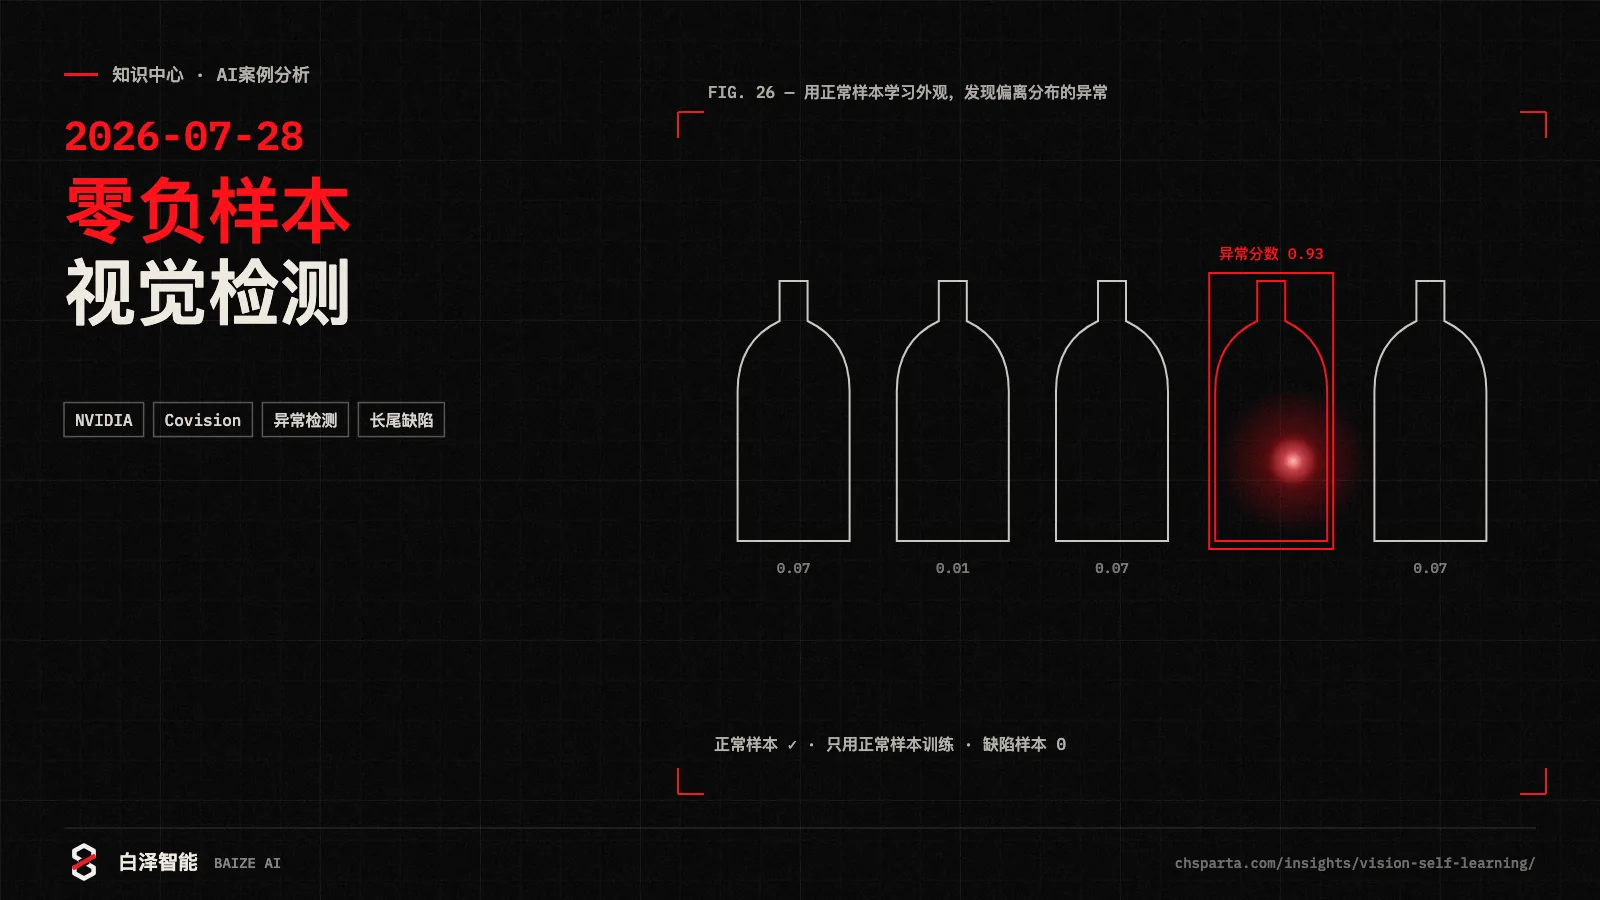
NVIDIA 介绍的 Covision 视觉检测案例采用无监督/自学习思路,用正常样本理解产品外观,再发现偏离正常分布的异常。这与制造业“坏样本少、缺陷种类长尾”的现实高度匹配。
阅读全文 →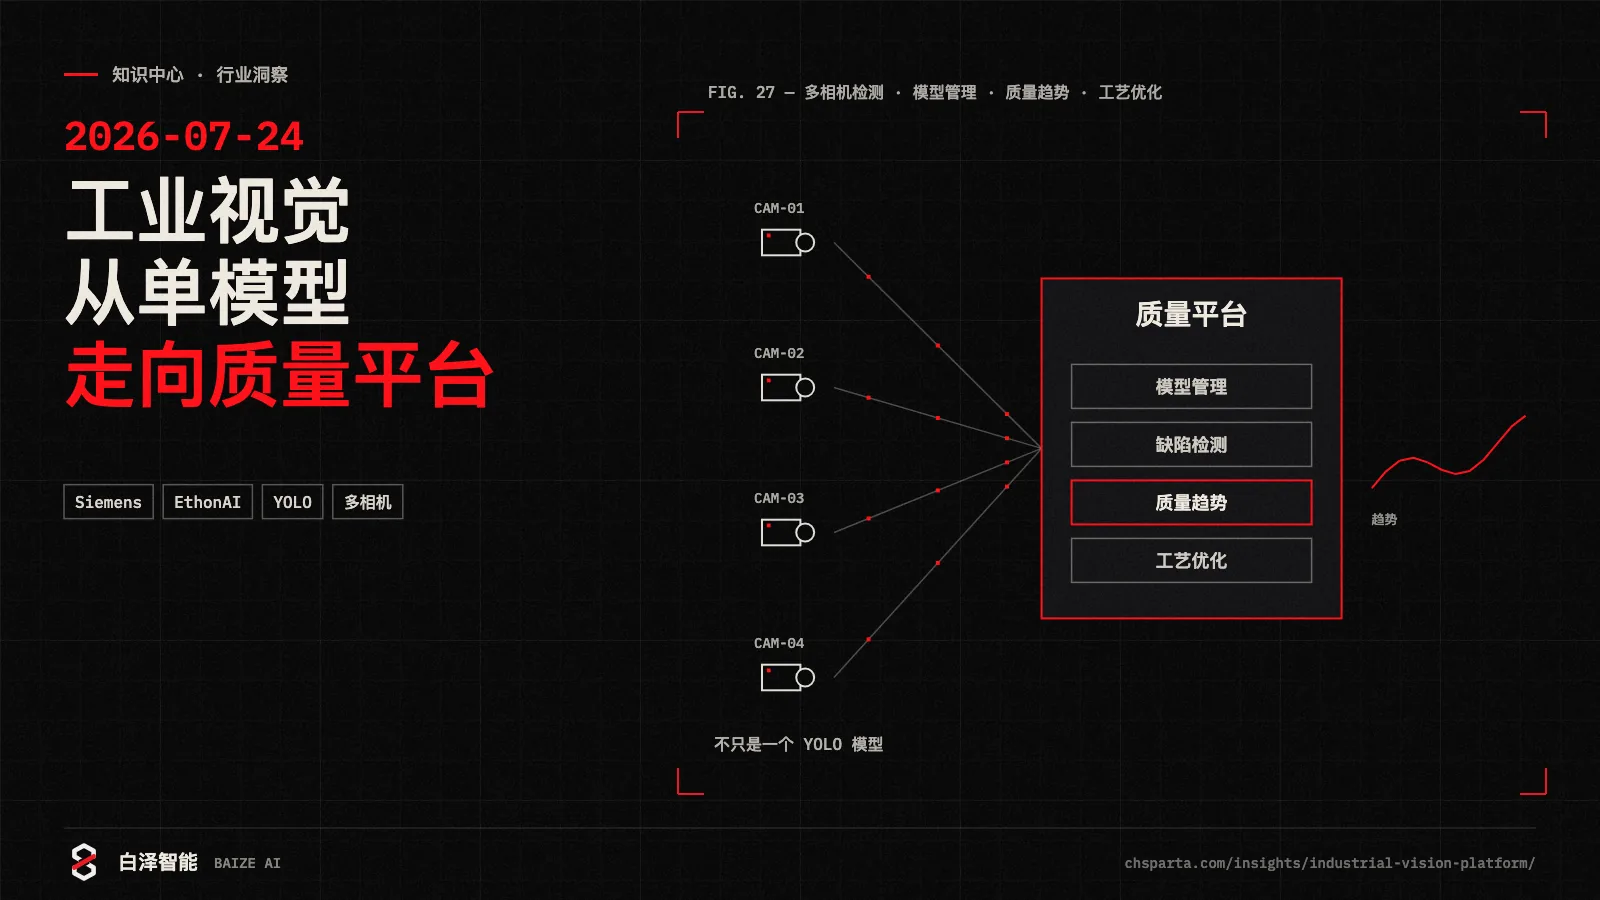
Siemens/EthonAI 的工业视觉产品把多相机检测、模型管理、质量趋势和工艺优化放在同一平台,说明制造企业需要的不只是一个 YOLO 模型。
阅读全文 →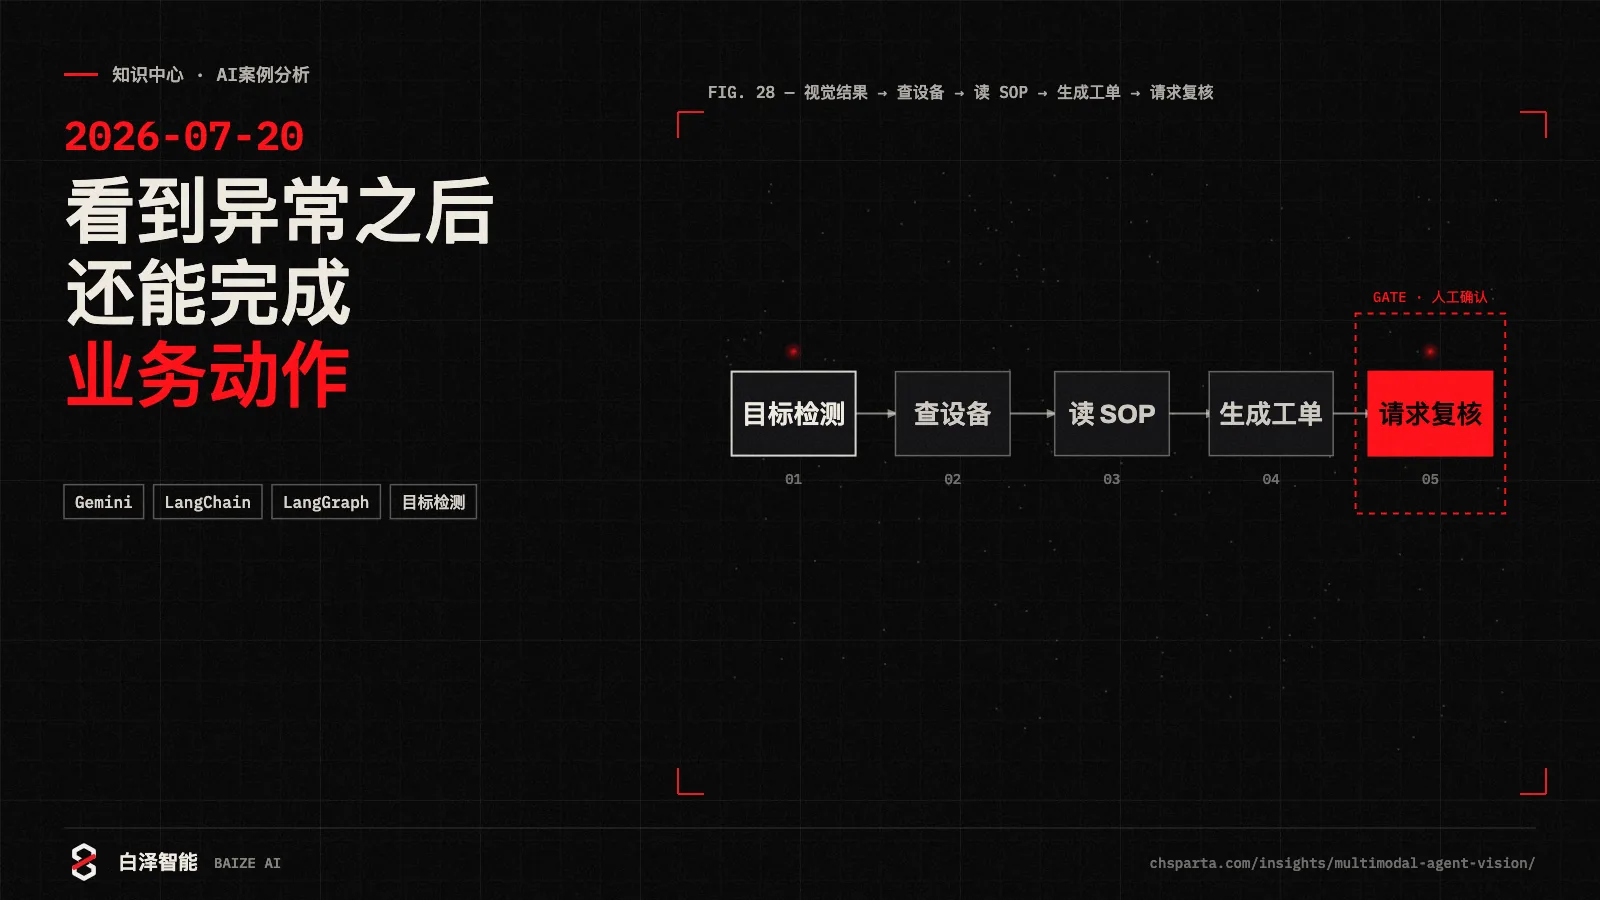
Google Cloud 演示了将 Gemini、LangChain/LangGraph 与目标检测组合成多模态 Agent。对工业场景,真正有价值的延伸是:视觉结果可以进一步查设备、读 SOP、生成工单、请求复核。
阅读全文 →知其然,知其所以然,知其应然,使之然。
让人工智能从“能回答”走向“能创造结果”